此为第一部分
如合适,请再下第二部åˆ?/p>
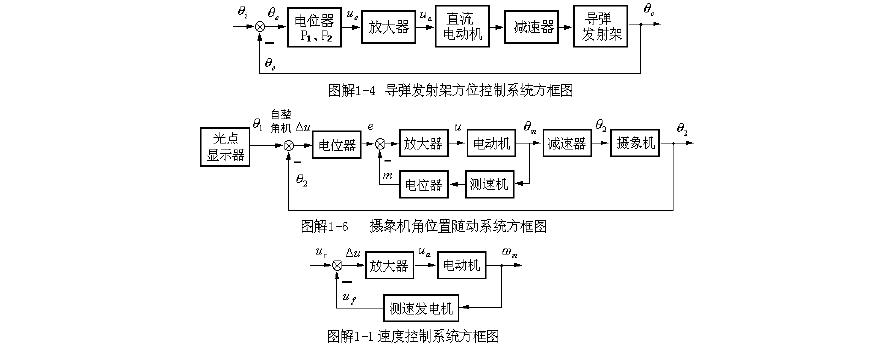
1-6
�/p>
控制系统的任务是使摄像机自动跟踪光点显示器指示的方向ã€?/p>
当摄像机方向角与光点显示器指示的方向一致时ï¼?/p>
1
2
�/p>
�/p>
�/p>
,自整角机输å‡?/p>
0
�/p>
e
,交
流放大器输出电压
0
�/p>
u
,电动机静止,摄像机保持原来的协调方向。当光点显示器转过一
个角度,
1
2
�/p>
�/p>
ï‚?/p>
时,自整角机输出与失谐角
2
1
�/p>
�/p>
�/p>
�/p>
�/p>
�/p>
成比例的电压信号(其大小、极
性反映了失谐角的幅值和方向ï¼?/p>
ï¼?/p>
经电位器后变æˆ?/p>
e
ï¼?/p>
经放大器放大后驱动伺服电动机旋转ï¼?/p>
并通过减速器带动摄像机跟踪光点显示器的指向,
使偏差减小,
直到摄像机与光点显示器指
向重新达到一致时为止。测速发电机测量电动机转速,进行速度反馈,用以改善系统性能ã€?/p>
系统中,摄像机是被控对象,摄像机的方向角
2
�/p>
是被控量,给定量是光点显示器指示
的方向角
1
�/p>
。系统方框图如图è§?/p>
1-6
所示ã€?/p>
�/p>
�/p>
ç?/p>
æ¡?/p>
第一ç«?/p>
1-1
�/p>
ï¼?/p>
1
)负反馈连接方式为:
d
a
ï‚?/p>
ï¼?/p>
c
b
ï‚?/p>
ï¼?/p>
ï¼?/p>
2
)系统方框图如图è§?/p>
1-1
所示ã€?/p>