无人机飞行控制系统仿真研ç©?/p>
1
无人机的数学模型
无人机是利用无线电遥控设备和自备的程序控制装置操纵的不载人飞机。可反复使用多次,广æ³?/p>
用于空中侦察、监视、通信、反潜和电子干扰等。因此研究无人机控制系统的设计具有重要意义ã€?/p>
要研究无人机动力学模型的姿态仿真,首先必须建立飞机的数学模型。在忽略机体震动和变形的
条件下,飞机的运动可以看成包含六个自由度的刚体运动,其中包含绕三个轴的三种转动(滚动ã€?/p>
俯仰与偏航)和沿三个轴的线运动。为了确切的描述飞机的运动状态,必须选择合适的坐标系ã€?/p>
1.1
常用坐标ç³?/p>
1.1.1
地面坐标ç³?/p>
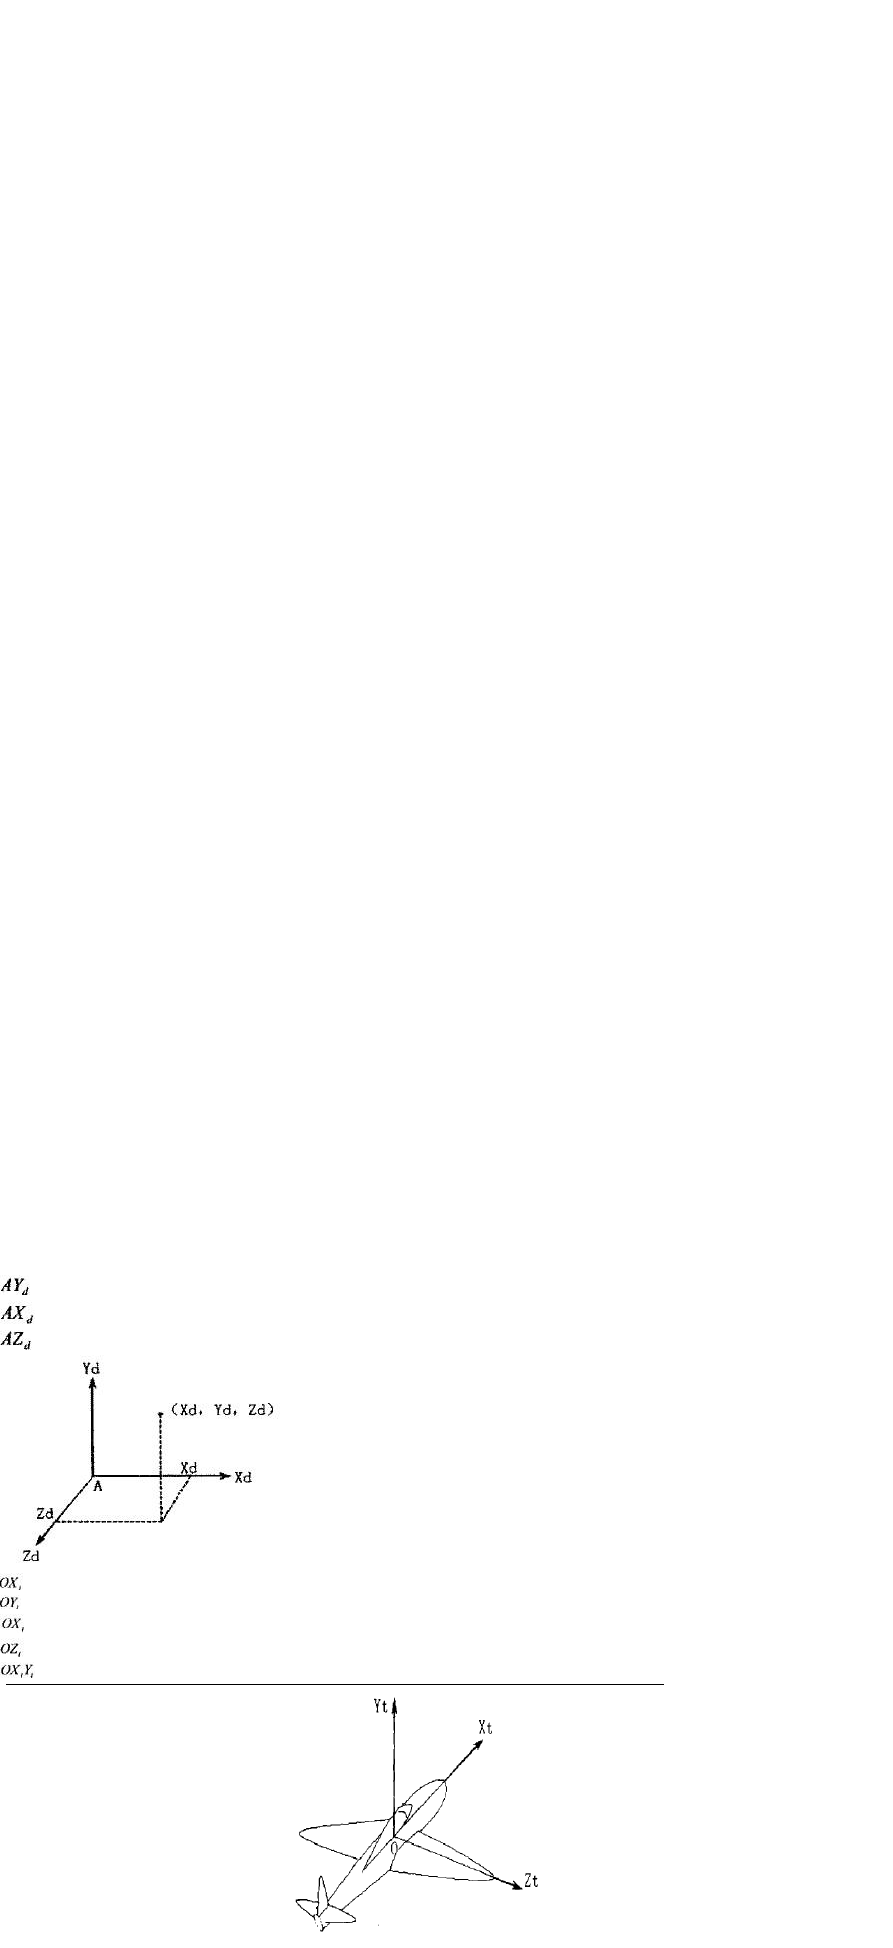
地面坐标系是与地球固连的坐标系。原ç‚?/p>
A
固定在地面的某点,铅垂轴
向上
为正,纵è½?
与横è½?
为水平面内互相垂直的两轴。见å›?/p>
1-1
�/p>
å›?/p>
1-1
地面坐标ç³?/p>
1.1.2
机体坐标ç³?/p>
机体坐标系原点在机的重心ä¸?/p>
,
纵轴
在飞机对称平面内,平行于翼弦,指向机å¤?
为正;立è½?
也在飞机对称平面内并垂直äº?
,指向座舱盖为正;横è½?
�
å¹?
面垂直,指向右翼为正,见å›?/p>
1-2
�/p>
å›?/p>
1-2
机体坐标ç³?/p>